Robótica e Sistemas Embarcados
Do desenho à simulação: modelando o hexápode FNK0031 no FreeCAD
Um diário aberto de CAD, montagem provisória e cinemática, com arquivos para explorar e medir.
 Iury Coelho
4 min de leitura
🟠 EM DESENVOLVIMENTO · V3 provisória
Este é um registro de engenharia para estudo e revisão. A espessura do acrílico, os servos e as interfaces físicas ainda serão conferidos no meu robô. Os arquivos não são uma liberação para fabricação.
Um hexápode reúne vários mundos da engenharia de computação: geometria, fabricação digital, eletrônica, software e controle. Comecei pela pergunta mais concreta: como transformar a documentação do Freenove FNK0031 em um modelo que eu possa abrir, inspecionar e corrigir no FreeCAD?
O kit foi comprado em abril de 2023. A compra e as imagens da caixa não bastam para confirmar sua revisão física. Por isso escolhi a documentação V3 como referência provisória, preservando uma lista do que precisará ser medido com paquímetro.
1. Dos desenhos às peças editáveis
Extraí do DWG V3 oficial os seis perfis de acrílico, incluindo contornos, furos e rasgos. No FreeCAD, cada perfil virou um esboço e uma peça 3D independente. A biblioteca mostra também as 26 instâncias previstas para o conjunto; ela é um inventário espacial, não uma montagem mecânica resolvida.
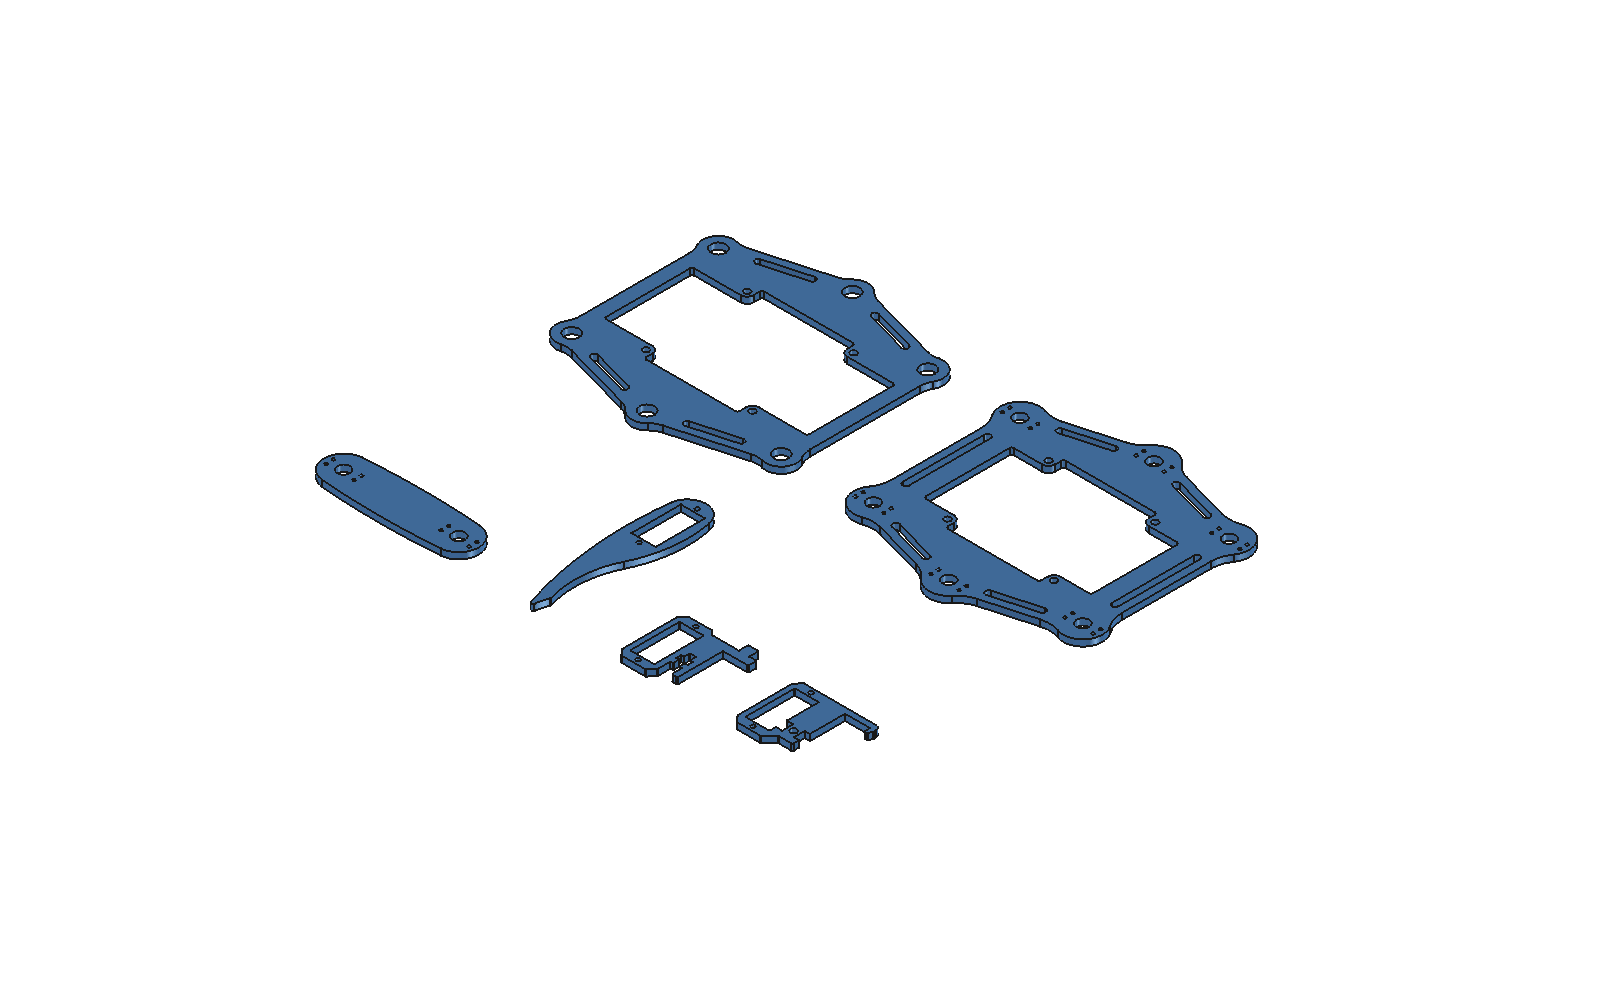
Captura do FreeCAD: seis geometrias mestre. Os 3 mm de espessura servem apenas para visualizar o volume.
Os perfis em DXF e SVG 1:1 e a biblioteca nativa do FreeCAD estão disponíveis para inspeção. Ainda não apliquei compensação de corte nem confirmei a espessura real da chapa.
2. Montagem inicial do robô
Depois montei os dois chassis e as seis pernas com servos, braços e ferragens representados de forma provisória. A árvore de objetos separa componentes e mantém as peças acrílicas ligadas às geometrias mestre. A vista explodida ajuda a reconhecer os grupos, mas não descreve uma sequência de desmontagem validada.
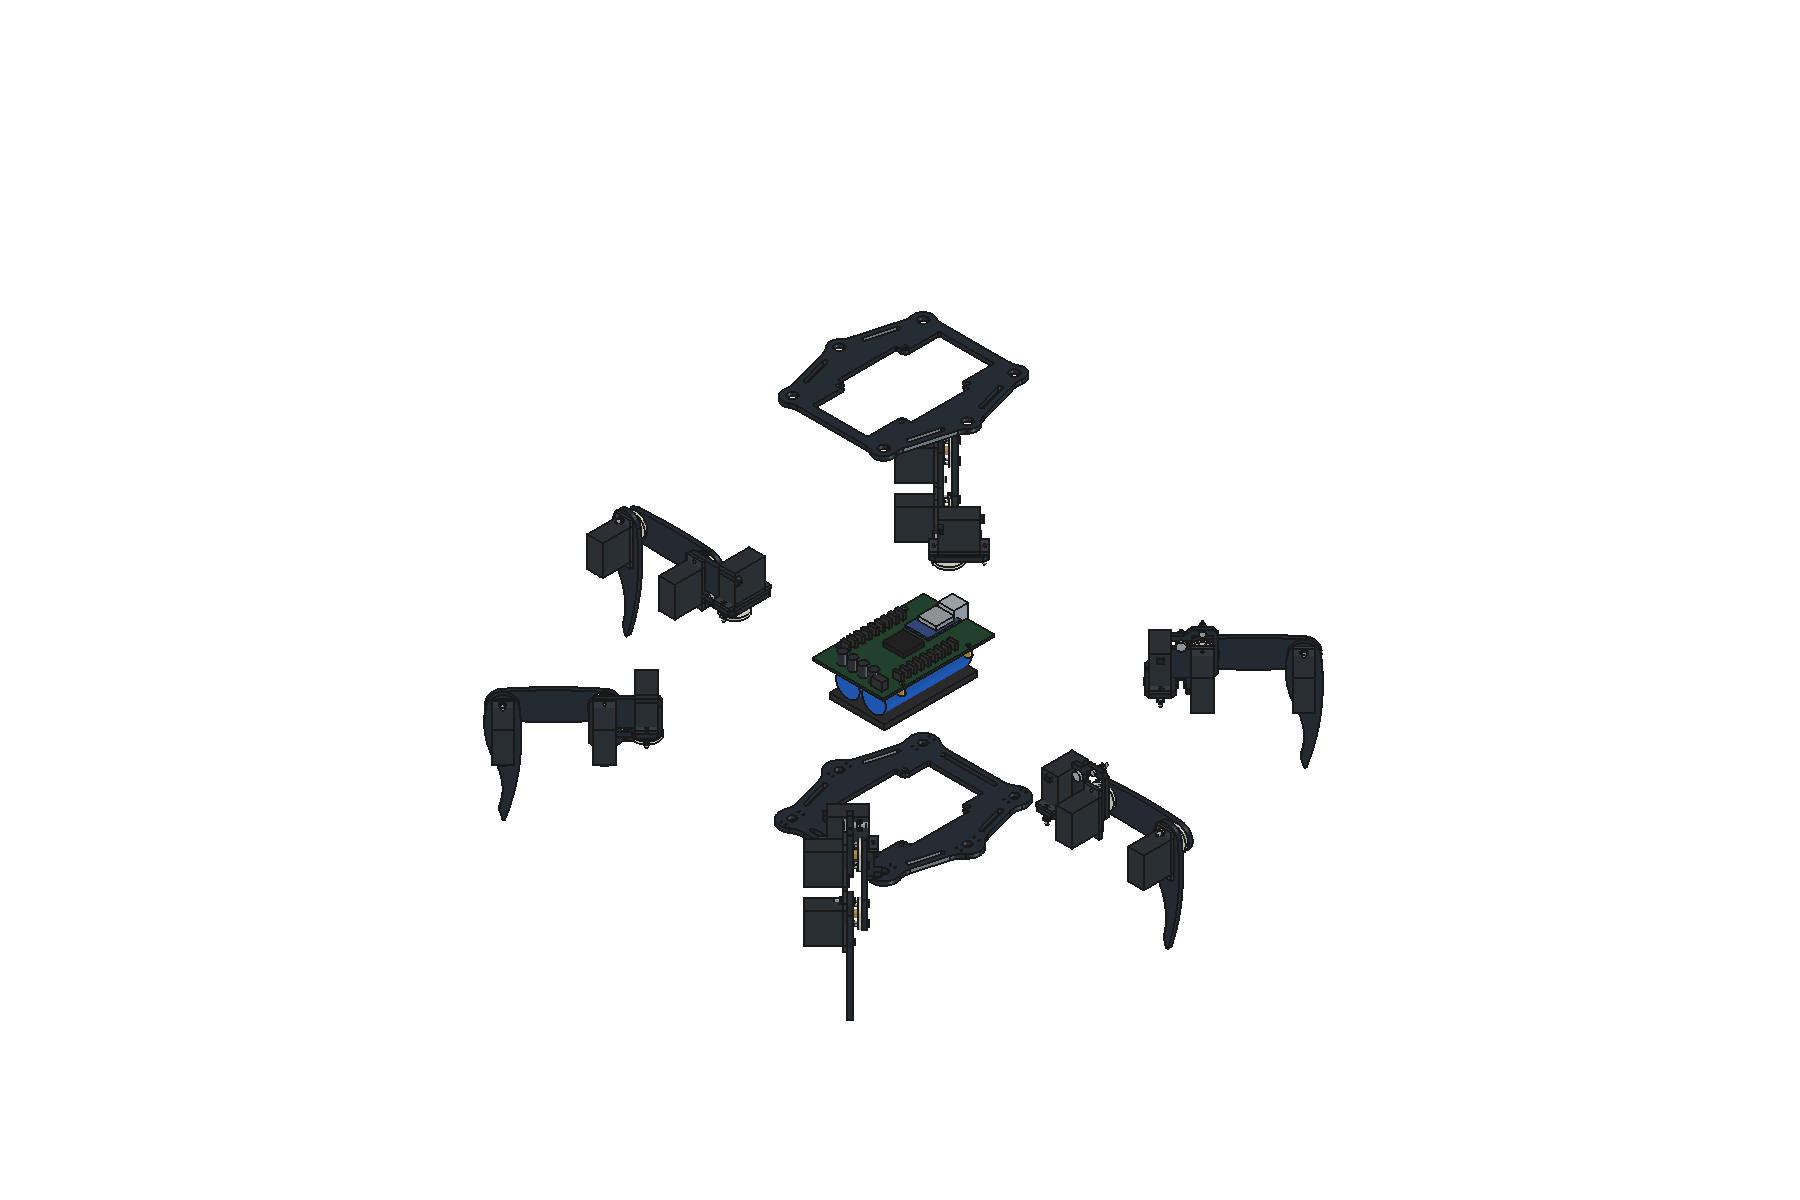
Captura do FreeCAD: separação ilustrativa de chassis, eletrônica e pernas.
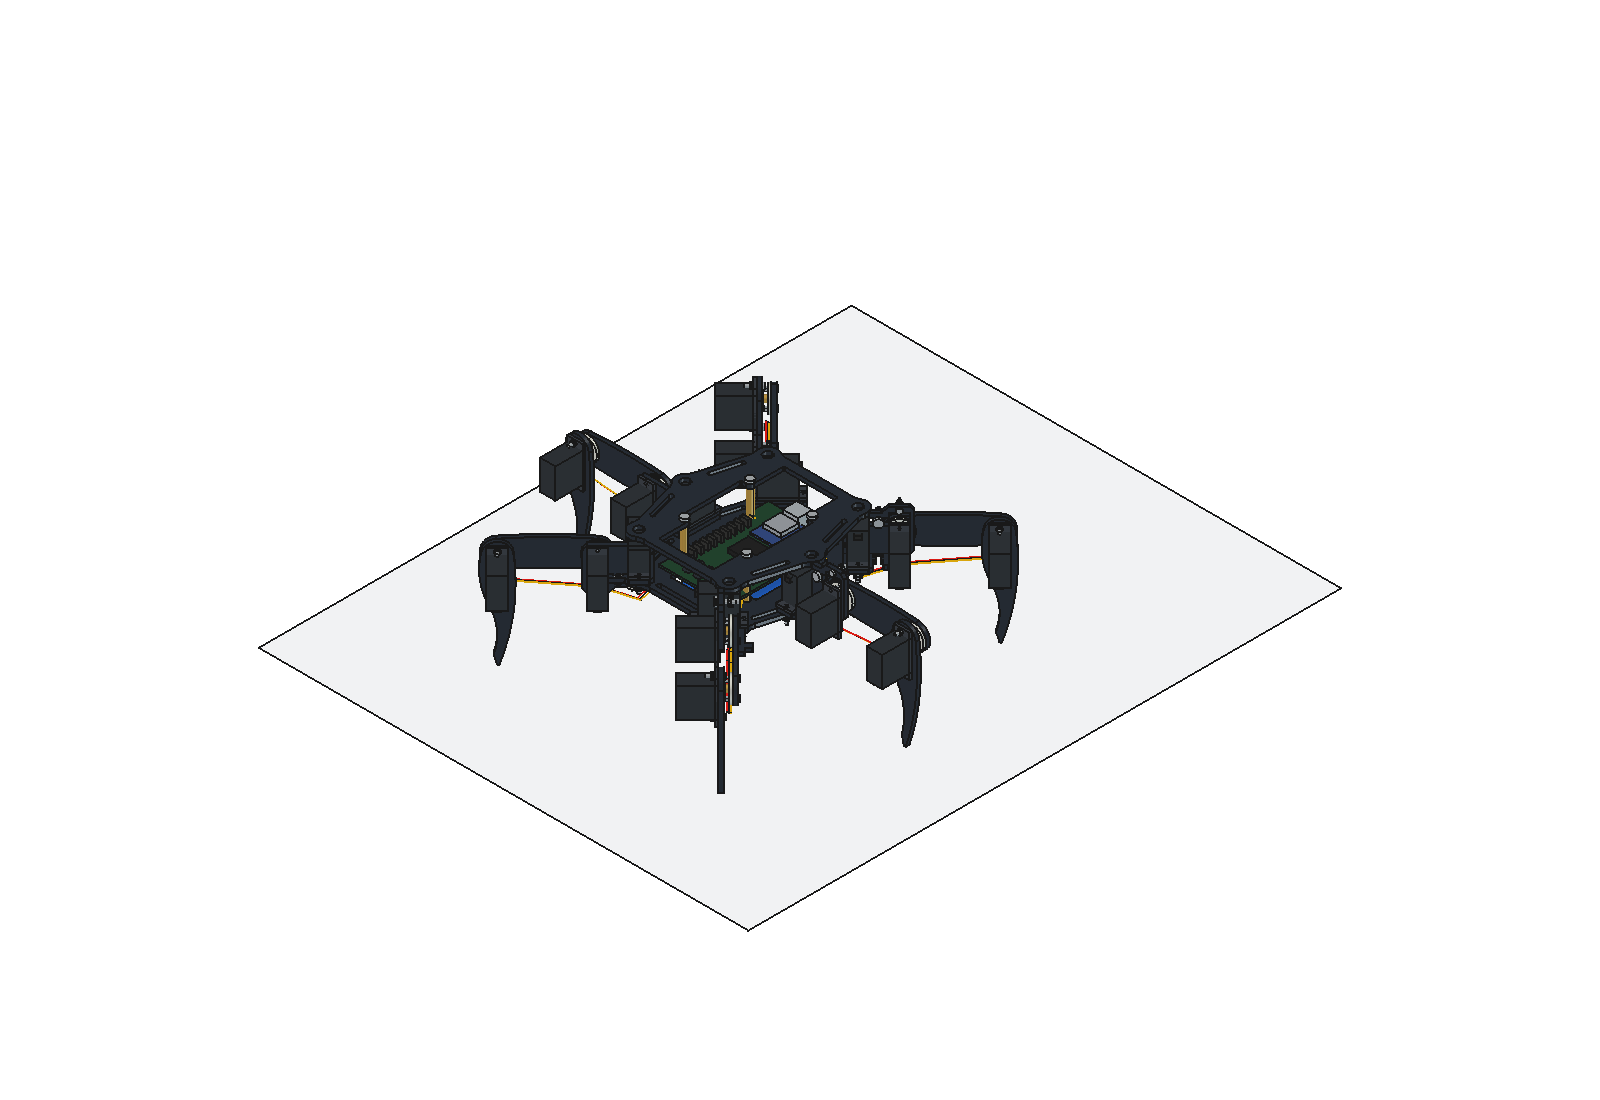
Captura do FreeCAD: conjunto em repouso, com seis pernas e plano de referência.
O CAD da montagem e o STEP do conjunto permitem examinar cada volume. Corpos dos servos e eletrônica são envelopes genéricos; a geometria visual não prova encaixe físico.
3. Movimento e inspeção mecânica
No modelo de movimento, um painel do FreeCAD controla marcha para frente e para trás, deslocamento lateral, giro, altura e inclinação do corpo. Ele mostra os ângulos das pernas, os eixos e as trajetórias previstas dos pés. A animação é uma simulação cinemática: não envia comandos ao kit.
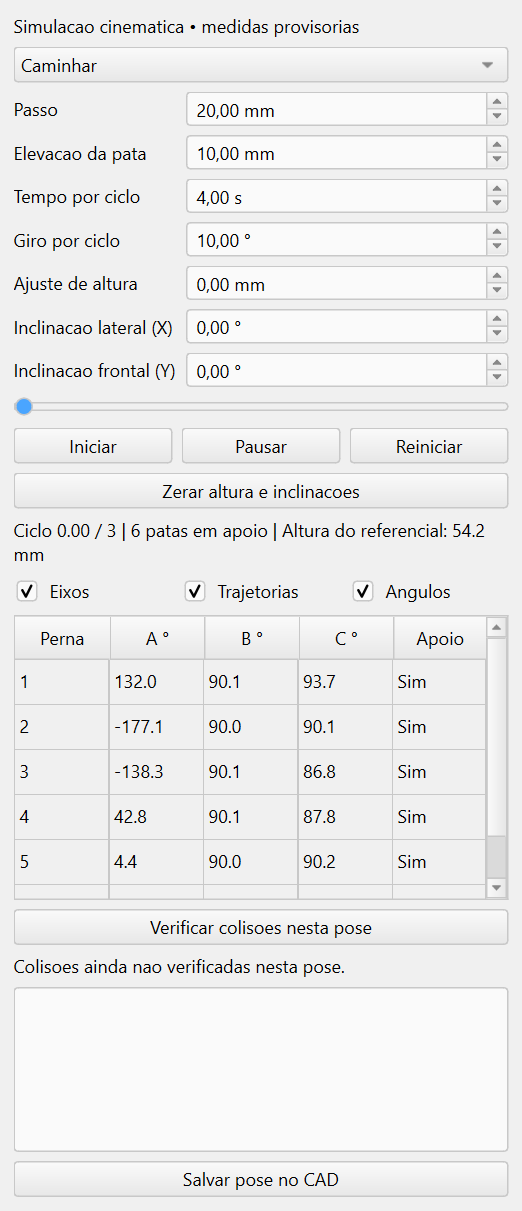
Captura do painel: passo, elevação, ciclo, postura e inspeção de colisões.
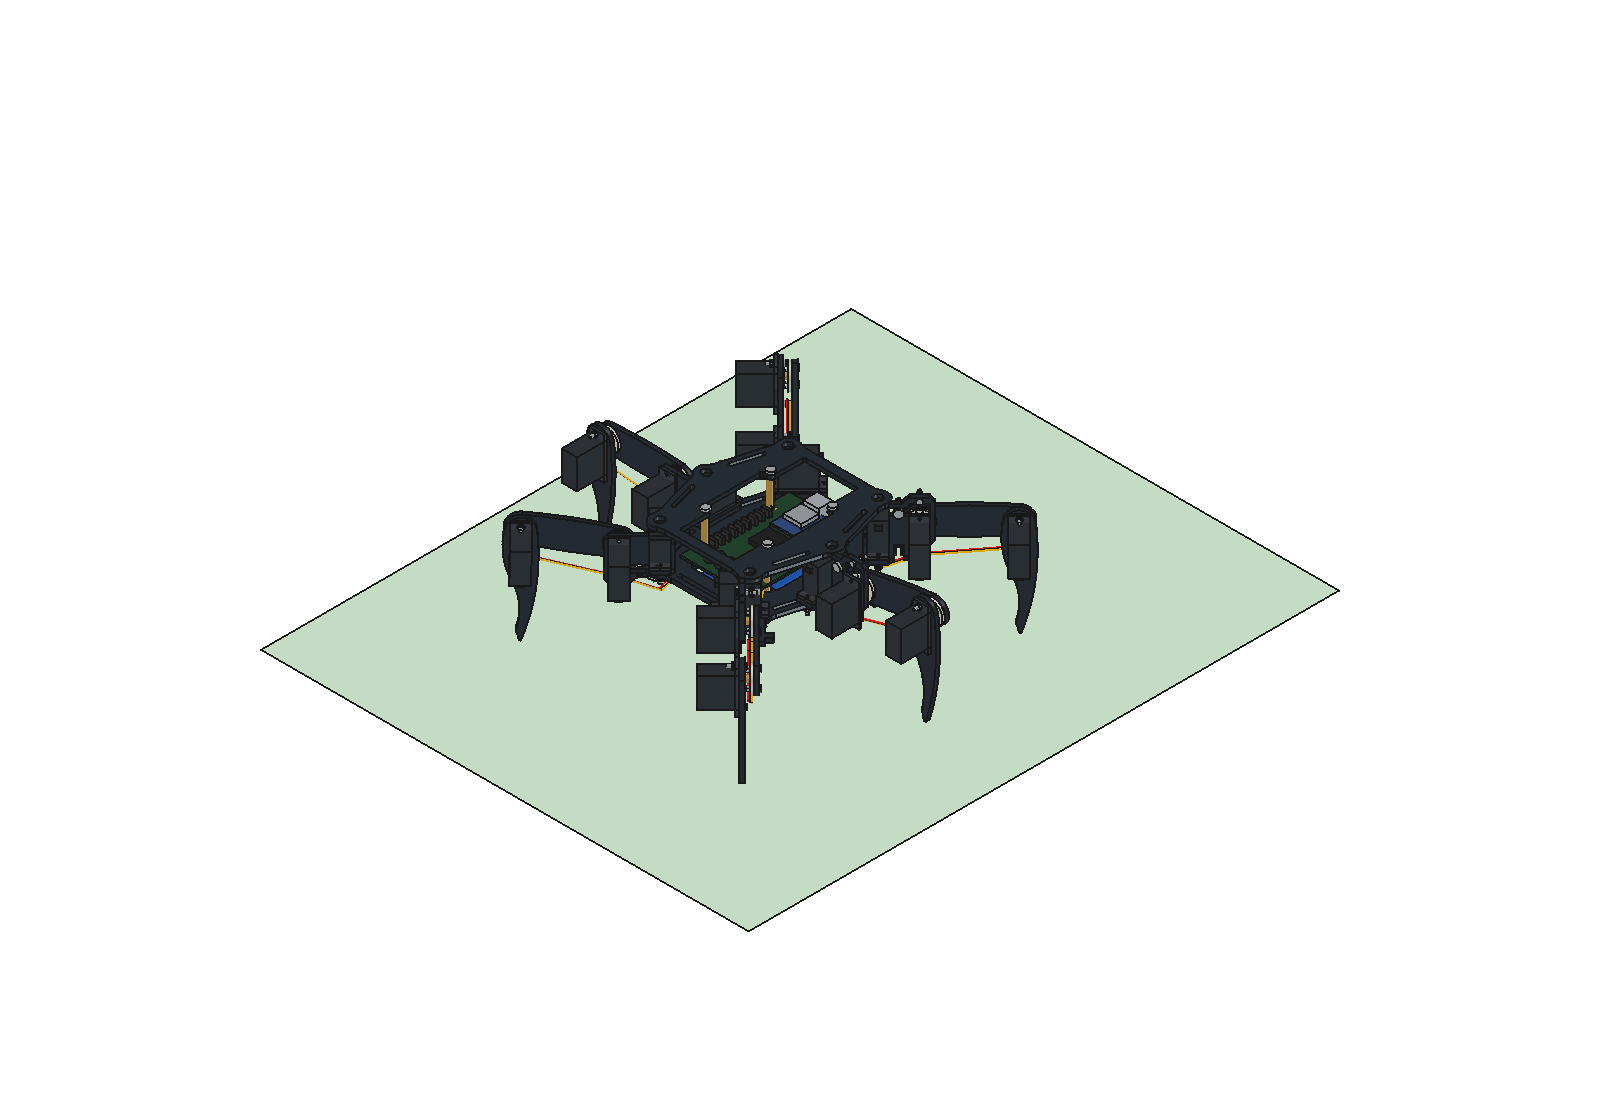
Captura do FreeCAD: uma pose da marcha simulada.
Também rodei verificações numéricas das trajetórias e procurei interferências em poses escolhidas. Algumas poses exibem possíveis colisões entre envelopes provisórios. Elas orientam as próximas medições, não aprovam movimento livre em todo o percurso.
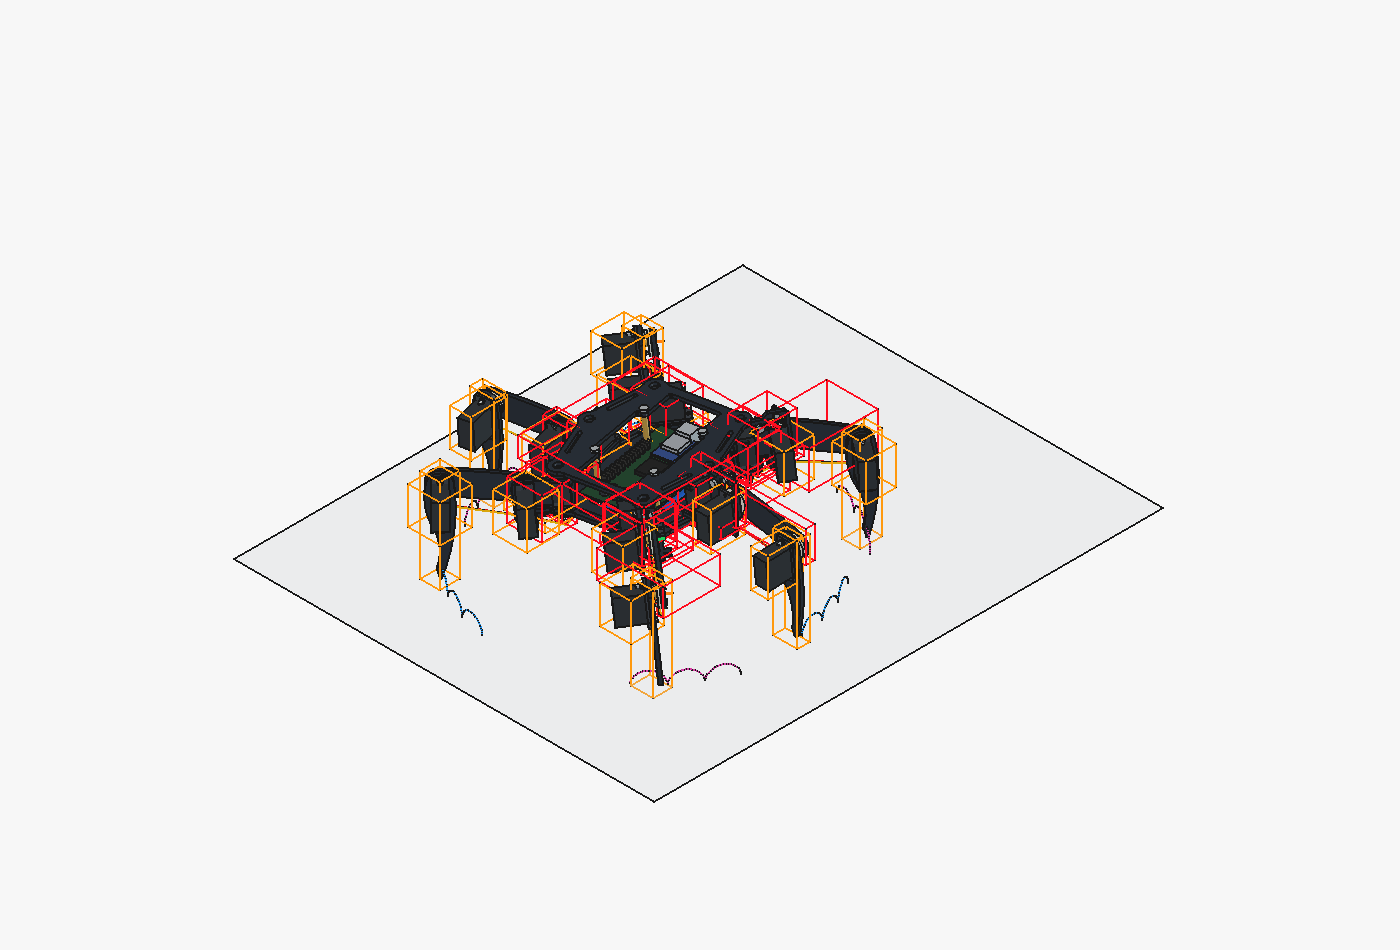
Captura do FreeCAD: caixas vermelhas indicam possíveis colisões; laranja marca interfaces genéricas ainda não confirmadas.
O documento de movimento e a macro estão juntos numa pasta pronta para abrir. A documentação do painel descreve modos e limites dos testes.
Arquivos para explorar
O repositório público do projeto reúne:
- cinco documentos FreeCAD, da biblioteca 2D ao modelo com movimento;
- perfis DXF/SVG e pranchas PDF;
- peças e conjunto em STEP;
- BOM, parâmetros, medições pendentes e validações;
- capturas reais do FreeCAD.
Use Code → Download ZIP no GitHub para baixar tudo de uma vez. O README explica por onde começar, e SHA256SUMS.txt permite conferir a integridade dos arquivos.
Impressão 3D: protótipos de conferência
Disponibilizei STLs experimentais das seis peças AC01–AC06. São malhas fechadas geradas no FreeCAD a partir da extrusão visual dos perfis, com 3 mm provisórios. Elas ajudam a comparar forma e escala com o kit físico.
As peças originais foram concebidas como chapas de acrílico cortadas a laser. Antes de usar uma versão impressa no robô, será necessário confirmar espessura, distância entre furos, folgas, orientação de impressão e resistência. Começarei por uma peça de teste; a montagem funcional ainda depende dessas verificações.
Próximas medições
Vou conferir a espessura da chapa sem película, a identificação e o corpo dos servos, furos das abas, eixo, braço circular, espaçamento entre chassis e envelopes da eletrônica. A planilha de medições registra onde cada valor entra no modelo. Assim, as incertezas ficam visíveis e cada medida pode virar uma revisão rastreável.
Os perfis e parâmetros de referência vieram do material oficial da Freenove e do tutorial de montagem. O material de origem indica licença CC BY-NC-SA 3.0, preservada e atribuída no repositório. As imagens deste artigo são capturas do CAD.